
症狀: AI 能在電腦上理解指令,卻不代表它能安全地操作現實物件。
最快解法: 把 Agent 視為任務規劃者、視覺模型視為環境感知者、機器人視為動作執行者;先在受控、可復原的任務中驗證,不要直接交付開放環境的長流程。
這篇適合想分辨公開演示與穩定部署差異的讀者,也適合正在設計 Agent、視覺模型與機器人協作流程的開發者、產品人員及技術決策者。
AI 從電腦走向機器人:多出的是實體動作,不是無條件自主
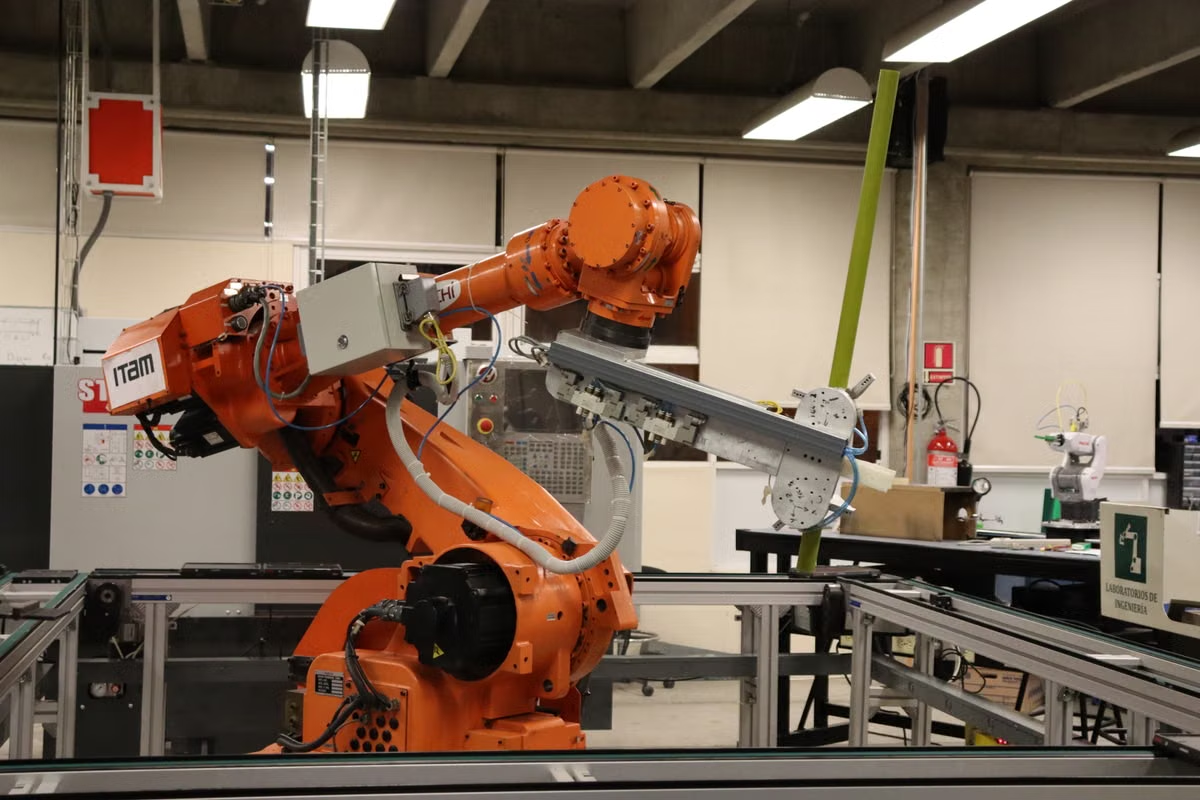
當 AI 從電腦走向機器人,改變的是模型輸出開始連接到真實世界的動作。Agent 可以把「整理桌面」拆成辨認物件、決定先後順序、呼叫工具等步驟;視覺模型根據相機畫面辨識物件與位置;機器人再透過手臂、夾爪或移動底盤執行動作。執行結果還要回到感知與規劃環節,讓系統判斷是否完成,或需要停下來請人處理。
這條協作鏈並非每次都由同一個模型完成。Google DeepMind 對 Gemini Robotics 的說明,將理解空間與規劃的能力,和直接輸出機器人動作的能力分開介紹;這表示「能理解指令」與「能穩定控制硬體」是不同環節,不能把前者直接當成後者的證明。Gemini Robotics 的模型分工與適用範圍提供了這種區分的官方說明。
Agent、視覺模型與機器人結合後,能完成哪些實際任務?目前可期待的是邊界清楚、步驟可檢查的感知與操作,例如辨認工作台上的指定物件、依序執行搬運步驟,或在受控流程中回報檢查結果。能否用於現場,仍取決於相機視野、物件狀態、機械結構、錯誤處理與安全規則。
研究演示能證明某種方法曾在特定條件下運作,不代表同一台機器人在任意房間、不同光線和雜亂物品間都能可靠工作。RT-2 的技術介紹展示了把視覺與語言資訊轉成機器人動作的研究方向;判讀時應看它所描述的測試與演示範圍,而不是將示範結果外推成普遍部署能力。RT-2 技術介紹與試驗說明
家庭與服務:看見物件,還要能安全地碰觸
在家庭場景,視覺模型可以協助判斷杯子、衣物或包裹等物件的大致位置;Agent 則把使用者指令整理成可執行的次序。機器人要完成取放,還必須知道手臂是否伸得到、夾爪是否適合、物件會不會滑動,以及路徑上有沒有人或其他障礙。
例如,受控桌面上的「找到指定物件並移到托盤」可以拆成辨認、定位、抓取、移動、放下與確認。這比「把家裡整理好」容易驗證:後者沒有明確說明物品分類規則,也可能涉及易碎品、電線、寵物或人員移動。只要其中一項狀況改變,模型看錯位置或機器人抓取失敗,就可能使後續步驟不再適用。
服務場景也有相同落差。研究機構展示的機器人流程,可能只在特定桌面、物件與操作順序下成功;日常服務則要面對不同使用者、物件擺放與臨時中斷。OpenAI 公開介紹的濕實驗室機器人工作流程,說明 AI 與自動化設備可在受控研究程序中配合;它不能單獨證明通用家務或服務機器人已能自主處理多變任務。OpenAI 對機器人實驗流程的說明
工業與物流:重複流程比開放任務更容易落地
工業和物流環境通常更適合先導入自動化:物件種類、工作區域、操作順序和安全界線較容易事先規定。視覺模型可協助辨認物件或檢查指定部位,Agent 可安排多個工作步驟,機器人則依流程搬運、分揀或執行檢查。若工作站、物件位置或照明條件頻繁改變,系統就需要重新驗證,不能只靠原先的演示結果。
這並不表示工廠已普遍採用能自由理解指令的通用 Agent。國際機器人聯合會《World Robotics 2025》摘要記錄,全球工業機器人年度安裝量在 2024 年為 542,000 台,並報告較前一年增加 9%;全球運作中的工業機器人存量則為 4,664,000 台。國際機器人聯合會的統計摘要這些數字說明工業自動化已有相當規模,但並非 Agent 或視覺模型帶來的效率提升證據,也不能證明這些機器人都具備開放式自主能力。
機器人如何利用視覺模型識別環境並執行動作?通常先把相機影像轉成物件與位置等資訊,再交給動作規劃或控制系統;機器人執行後,感測器回傳狀態供系統確認。影像辨識到物件,不代表手臂就能準確抓取:深度估計、遮擋、物件移動、夾爪接觸和機械誤差,都可能讓預期位置與實際動作不一致。
提醒:若一次失敗可能造成傷害、設備損壞或難以復原的結果,應先設計停機條件與人工確認點,再測試自動執行;不要把「模型有回覆」當成「動作已安全完成」。
從指令到動作:規劃、觀察、執行與回報
一個可檢查的協作流程,可依下列步驟設計:
- 限定目標:把自然語言需求改成可觀察的完成條件,例如指定物件需放到某個區域,而不是使用含糊的「整理好」。
- 拆解任務:由 Agent 排出步驟,標示需要的工具、前置條件及不能自行決定的事項。
- 取得環境資料:用相機或其他感測器確認物件、位置、障礙和工作區狀態;資料不完整時先要求補拍或停下。
- 產生可執行動作:把規劃轉成機器人控制指令,並檢查動作是否超出預先設定的區域、速度或力度限制。
- 執行並回讀:機器人完成動作後,再觀察實際狀態;若物件沒有移動到目標位置,不應只根據原計畫宣告完成。
- 處理例外:遇到物件被遮擋、抓取失敗、有人進入工作區等狀況,依規則重試、停止或轉交人工確認。
Agent 怎樣把使用者指令轉成機器人的操作步驟?它可以先將指令整理成任務清單,再由感知與控制模組確認每一步能否執行;但語言模型產生的計畫不是硬體狀態的即時證明。部署時應限制可呼叫的動作,並讓機器人回報位置、接觸或完成狀態,而不是讓 Agent 僅憑文字推測任務成功。
仿真可用來提早檢查場景、控制流程與部分失敗情況,但仿真結果不能取代實機測試。NVIDIA 的 ROS 2 與 Isaac Sim 入門資料介紹了模擬及測試機器人的用途,可作為規劃開發流程的參考;從虛擬環境轉到真實硬體,仍須重新驗證感測、機械限制與現場安全。ROS 2 與 Isaac Sim 的仿真及測試說明
落地核對:先比較任務條件,再決定自動化程度
先判斷任務是否適合交由 Agent 與機器人協作,再逐步增加自主程度。下表比較的是任務特性,不是任何廠商的性能承諾。
| 任務選項 | 環境與動作特性 | 適合的自動化方式 | 主要風險 |
|---|---|---|---|
| 固定工作站的搬運或檢查 | 物件、路徑與步驟可預先限定 | 視覺辨識搭配固定流程,異常時停機 | 遮擋、物件偏移或感測錯誤 |
| 有限範圍的服務操作 | 任務步驟可定義,但使用者或物件可能變動 | Agent 規劃、機器人執行,關鍵動作由人確認 | 誤解指令、碰撞或抓取失敗 |
| 開放式家務或長流程任務 | 場景變化大,成功條件不易完整描述 | 以人員監督的短步驟試驗為主 | 累積錯誤、例外處理不足、責任難界定 |
| 判斷維度 | 可考慮擴大自動化 | 應保留人工確認或停止 |
|---|---|---|
| 環境可控性 | 工作區和物件狀態可預期 | 人員、物件或路徑經常變動 |
| 動作可逆性 | 失敗後可安全復原 | 可能傷人、損壞設備或造成不可逆後果 |
| 完成條件 | 可由感測器或檢查流程核實 | 需要主觀判斷,難以確認是否完成 |
| 失敗處理 | 可停機、重試或回到安全狀態 | 系統沒有可靠的異常分流方式 |
| 人工接管 | 接管流程清楚且可操作 | 發現錯誤後沒有人能及時介入 |
這些核對點也要納入安全設計。工業應用可參照 ISO 10218-1:2025 的工業機器人安全要求範圍,但遵循機器人相關標準不等於整個工作單元已自動安全;末端工具、工作區配置、操作程序與人員接觸風險仍需分別評估。
從電腦端 Agent 原型走向機器人,不宜把桌面上的任務規劃直接視為可執行的實體控制。雲端 Mac 或遠端開發環境可用於部分軟體開發與測試工作,卻不能取代機器人本體、感測器、控制器及現場安全驗證。若你要先評估遠端 Mac 的開發環境,可參考Kvmzen 的雲端 Mac 服務頁面;遇到環境使用或操作上的疑問,可查閱Kvmzen 支援中心的說明。
如果任務環境固定、動作可逆、失敗可停機,而且每個關鍵結果都能驗證,便可從受控流程逐步擴大測試;若場景開放、後果嚴重或缺乏人工接管機制,就應先保留人在迴路中。依這些條件規劃 Agent 開發、仿真、實機測試與部署,比從單次機器人演示推斷自主能力,更能判斷這項技術是否適合你的工作流程。