
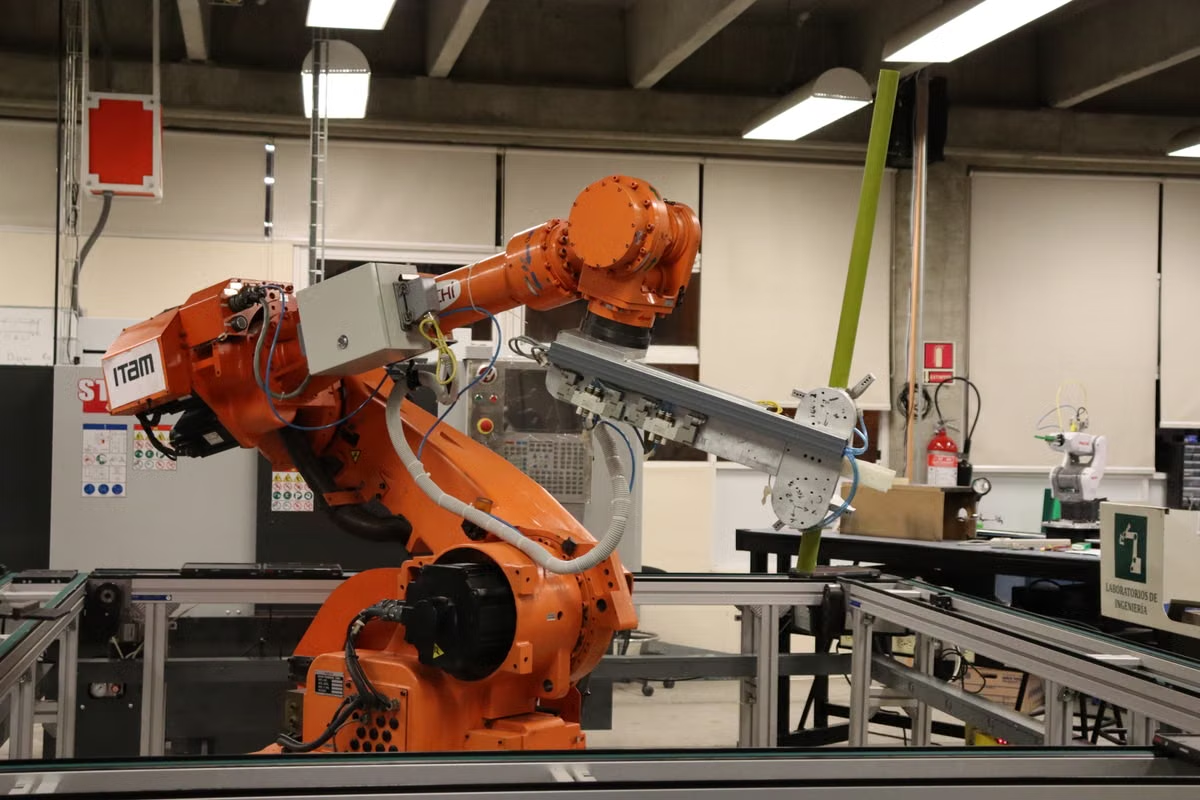
Die International Federation of Robotics meldet für 2024 weltweit 542.000 neu installierte Industrieroboter; der Bestand betrug 4,664 Millionen Einheiten (Zusammenfassung des World Robotics Report 2025). Das belegt die Verbreitung von Robotik, nicht aber eine ebenso breite Autonomie durch KI.
Symptom: Ein Agent versteht eine Aufgabe am Computer, aber ein Roboter muss die reale Umgebung wahrnehmen und sicher handeln.
Schnellste Einordnung: Agenten planen, Vision-Modelle erfassen die Umgebung und Roboter führen Bewegungen aus. Das funktioniert bereits für klar begrenzte, kontrollierte Aufgaben; eine verlässlich autonome Lösung für offene, wechselnde Umgebungen ist daraus nicht automatisch geworden.
Dieser Beitrag richtet sich an Sie, wenn Sie die tatsächlichen Fähigkeiten und Grenzen von KI in der Robotik einordnen möchten.
Er ist für Entwickler und Produktverantwortliche gedacht, die Agenten, Vision-Modelle und physische Systeme verbinden wollen.
Auch bei der Bewertung von Vorführungen, Pilotprojekten und dauerhaftem Betrieb hilft Ihnen die Unterscheidung zwischen Demonstration und belastbarer Anwendung.
Was ändert sich, wenn KI vom Computer zum Roboter wechselt?
Am Computer kann ein Agent Informationen verarbeiten und Softwareaktionen auslösen. Beim Wechsel in die physische Welt muss ein System zusätzlich erkennen, wo sich Dinge befinden, ob die Situation noch dem erwarteten Zustand entspricht und ob eine geplante Bewegung sicher ausführbar ist. Der Unterschied ist grundlegend: Eine falsche digitale Aktion lässt sich häufig rückgängig machen; eine falsche physische Bewegung kann ein Objekt beschädigen oder Menschen gefährden.
Die Zusammenarbeit lässt sich in drei Rollen gliedern:
- Agent: nimmt ein Ziel entgegen, zerlegt es in Teilschritte und entscheidet, welches Werkzeug oder welcher Prozess als Nächstes gebraucht wird.
- Vision-Modell: verarbeitet Kamerabilder oder andere visuelle Eingaben, um Objekte, Positionen und Veränderungen zu erfassen.
- Roboter: setzt freigegebene Befehle mithilfe seiner Mechanik und Sensorik um und liefert Rückmeldungen über den tatsächlichen Zustand.
Das ist keine automatische Garantie für korrektes Handeln. Ein Agent kann eine Aufgabe falsch zerlegen, ein Vision-Modell kann ein Objekt verwechseln, und der Roboter kann eine Bewegung trotz korrekter Absicht nicht wie geplant ausführen. In einer verlässlichen Architektur müssen deshalb Beobachtung, Planung, Ausführung und Rückmeldung miteinander verbunden sein. Bei riskanten Schritten kommt eine Freigabe durch einen Menschen hinzu.
Google beschreibt mit RT-2 einen Ansatz, der Bild- und Sprachverständnis mit Roboteraktionen verbindet. Die Veröffentlichung belegt, dass ein Modell in einem Forschungs- und Demonstrationskontext visuelle Informationen und Anweisungen in Aktionen übersetzen kann. Sie belegt nicht, dass beliebige Roboter damit jede Haushaltsaufgabe zuverlässig erledigen (DeepMind zu RT-2 und den beschriebenen Tests).
Auch Googles Beschreibung von Gemini Robotics 1.5 unterscheidet zwischen Modellen für verkörpertes Schlussfolgern und Modellen, die Aktionen für Roboter erzeugen. Das ist ein Beispiel für eine technische Aufteilung der Aufgaben, keine Zusicherung, dass die Modelle in jeder Hardware- und Umgebungskombination verfügbar oder einsatzbereit sind (DeepMind zu Gemini Robotics 1.5).
Welche Aufgaben können Agenten, Vision-Modelle und Roboter zusammen übernehmen? Vor allem Aufgaben mit einem erkennbaren Ziel, überschaubaren Handlungsschritten und einer Umgebung, die sich kontrollieren lässt. Je offener die Umgebung und je folgenreicher ein Fehler ist, desto wichtiger werden zusätzliche Sensoren, feste Sicherheitsregeln und menschliche Aufsicht.
Haushalt und Service: Sehen, verstehen und einfache Handlungen ausführen
In einem Haushalt kann die Kombination zum Beispiel dabei helfen, ein bestimmtes Objekt zu finden und eine einfache Handlung damit vorzubereiten. Das Vision-Modell verarbeitet das Kamerabild und schätzt, welches Objekt gemeint ist. Der Agent ordnet die Beobachtung dem Auftrag zu und plant die nächsten Schritte. Ein mobiler Roboter oder Greifarm kann anschließend versuchen, sich dem Objekt zu nähern oder es aufzunehmen.
Eine solche Beschreibung ist zunächst ein möglicher Arbeitsablauf, keine Aussage darüber, dass ein Produkt die Aufgabe in jedem Haushalt zuverlässig beherrscht. Ein Forschungsvideo kann zeigen, dass ein Roboter eine bestimmte Situation bewältigt. Ein Pilot kann zeigen, dass die Lösung unter festgelegten Bedingungen funktioniert. Für eine dauerhaft verfügbare Anwendung müssen unter anderem wechselnde Beleuchtung, verdeckte Gegenstände, unterschiedliche Möbel und unerwartete Bewegungen berücksichtigt werden.
Wie nutzt ein Roboter ein Vision-Modell, um seine Umgebung zu erkennen und zu handeln? Die Kamera liefert Bilddaten; das Modell kann daraus Hinweise auf Objekte und deren Position ableiten. Der Roboter muss diese Hinweise mit seiner eigenen Bewegung und Sensorik abgleichen, bevor er handelt. Eine erkannte Tasse ist noch keine präzise Greifposition. Stimmen Bild und tatsächliche Lage nicht überein, kann der Greifer daneben greifen oder ein ungeeignetes Objekt bewegen.
Im Servicebereich sind ähnliche Abläufe denkbar: Ein System erkennt einen Gegenstand an einem Übergabepunkt, ordnet ihn einem Auftrag zu oder fährt zu einer zuvor definierten Station. In einem strukturierten Gebäude kann die Umgebung so gestaltet sein, dass Wege, Ablageflächen und Hindernisse besser vorhersehbar sind. Das erleichtert die Automatisierung, beseitigt aber nicht die Notwendigkeit, mit blockierten Wegen, falsch abgelegten Gegenständen und Kommunikationsausfällen umzugehen.
| Szenario | Was Agent und Vision-Modell beitragen | Wofür der Roboter geeignet sein kann | Wichtige Grenze |
|---|---|---|---|
| Haushaltsnahe Demonstration | Zielobjekt im Bild zuordnen und Handlungsschritte planen | Einfache, vorbereitete Greif- oder Bewegungsaufgabe versuchen | Unordnung, Verdeckung und wechselnde Objekte können den Ablauf stören |
| Service in strukturierter Umgebung | Auftrag mit sichtbaren Stationen und Zuständen verbinden | Wiederkehrende Wege oder Übergaben ausführen | Menschen, blockierte Wege und ungeplante Situationen erfordern Eingriffe |
| Individueller Alltagseinsatz | Nutzeranweisung mit Beobachtungen abgleichen | Teilaufgaben nach bestätigtem Plan ausführen | Ein Einzelerfolg belegt keine allgemeine Alltagstauglichkeit |
Der konkrete Nutzen hängt daher nicht nur von der Modellqualität ab. Auch Greifer, Kameraposition, Bewegungsraum, Rückmeldesensoren und die Möglichkeit zum sicheren Anhalten bestimmen, ob eine Demonstration in einem Alltagsszenario tragfähig wird.
Industrie und Logistik: Wiederholbare Abläufe statt freier Autonomie
In Industrie und Logistik gibt es häufig besser definierte Arbeitsplätze und wiederkehrende Abläufe. Dort kann ein Vision-Modell beispielsweise Objekte oder Zustände erkennen, ein Agent die nächsten Prozessschritte koordinieren und ein Roboter eine festgelegte Bewegung ausführen. Denkbare Aufgaben sind das Zuführen von Teilen, das Bewegen von Waren zwischen Stationen oder eine Sichtprüfung, bei der auffällige Fälle zur Kontrolle weitergeleitet werden.
Die IFR-Zahlen zeigen die Größenordnung des Einsatzfelds: Für 2024 nennt die Organisation 542.000 Installationen und einen weltweiten operativen Bestand von 4,664 Millionen Industrierobotern (World Robotics 2025: Executive Summary). Daraus lässt sich nicht ableiten, dass diese Roboter Agenten oder generative Vision-Modelle verwenden. Es wäre auch kein Beleg für eine bestimmte Produktivitätssteigerung. Die Zahlen beschreiben installierte Industrierobotik insgesamt, nicht den Erfolg einer einzelnen KI-Anwendung.
Der praktische Vorteil einer strukturierten Umgebung liegt darin, dass Arbeitsabläufe und Zustände leichter festgelegt werden können. Das System kann beispielsweise mit einem definierten Aufnahmebereich, bekannten Behältern und klaren Übergabepunkten arbeiten. Ändern sich jedoch Werkstücke, Verpackungen oder Prozessbedingungen, muss geprüft werden, ob die Erkennung und der Bewegungsplan weiterhin passen.
Ist eine Roboteranwendung schon einsatzbereit, wenn sie in einer Vorführung funktioniert? Nein. Eine Vorführung zeigt, dass ein Ablauf unter den jeweiligen Testbedingungen möglich war. Ein Pilotbetrieb prüft ihn in einem begrenzten realen Einsatz. Eine stabile Anwendung muss außerdem mit Ausnahmen, Wartung, Sicherheitskonzept, Datenschutz und Zuständigkeiten im laufenden Betrieb umgehen. Diese Stufen sollten Sie getrennt bewerten.
In der Laborautomatisierung können Roboter einzelne Arbeitsschritte in Experimentabläufe integrieren. OpenAI beschreibt den Einsatz von Robotik im Zusammenhang mit biologischer Forschung im Nasslabor; das ist ein konkreter Forschungs- und Arbeitskontext, keine allgemeine Aussage über universell autonome Laborsysteme (OpenAI zur Robotik in Arbeitsabläufen im Nasslabor). Für die Bewertung sind daher die tatsächlich dokumentierten Prozesse entscheidend: Welche Schritte wurden automatisiert? Welche Ergebnisse wurden geprüft? Wo bleiben Fachpersonal und manuelle Freigaben erforderlich?
| Auswahlkriterium | Eher geeignete Ausgangslage | Eher ungeeignete Ausgangslage |
|---|---|---|
| Arbeitsumgebung | Arbeitsfläche, Beleuchtung und Objekte sind weitgehend definiert | Umgebung und Gegenstände wechseln laufend |
| Handlung | Bewegung lässt sich sicher begrenzen und bei Bedarf stoppen | Fehler kann Menschen verletzen oder erhebliche Schäden verursachen |
| Rückmeldung | Sensoren bestätigen, ob ein Schritt gelungen ist | Erfolg ist nach der Bewegung nicht zuverlässig feststellbar |
| Fehlerbehandlung | Unklare Fälle lassen sich an eine Person übergeben | Das System müsste ohne Rückfrage selbstständig improvisieren |
| Nutzen | Wiederkehrende Abläufe rechtfertigen Integration und Wartung | Einzelne seltene Aufgaben machen den technischen Aufwand unverhältnismäßig |
Vom Nutzerauftrag zur Roboterbewegung: der typische Ablauf
Wie übersetzt ein Agent eine Anweisung in konkrete Roboteraktionen? Er kann einen Auftrag in kleinere Schritte zerlegen, etwa ein Zielobjekt suchen, dessen Lage prüfen und eine Bewegung anfordern. Die tatsächliche Bewegungsplanung muss jedoch zu Roboter, Werkzeug, Sicherheitsregeln und Umgebung passen. Der Agent sollte deshalb nicht ungeprüft beliebige Motorbefehle erzeugen und ausführen dürfen.
Ein belastbarer Ablauf sieht typischerweise so aus:
- Auftrag eingrenzen. Legen Sie fest, was das System tun soll, wo es handeln darf und woran ein erfolgreicher Abschluss erkennbar ist. „Räumen Sie den Tisch auf“ ist ungenau; ein Auftrag mit klar bezeichneten Gegenständen und Zielbereichen ist besser prüfbar.
- Umgebung erfassen. Kameras und weitere Sensoren liefern aktuelle Beobachtungen. Prüfen Sie, ob die Daten ausreichen, um Objekt, Position und mögliche Hindernisse zu unterscheiden.
- Aufgabe planen. Der Agent zerlegt den Auftrag in Teilschritte und legt fest, wann Informationen fehlen. Eine gute Planung sieht eine Rückfrage oder Abbruchbedingung vor, statt Unklarheiten zu überspielen.
- Bewegung absichern. Ein Bewegungsplan wird auf Reichweite, Kollisionen und erlaubte Zonen geprüft. NVIDIA beschreibt in seiner Einführung zu ROS 2 und Isaac Sim, wie Simulation und Tests zur Entwicklung von Robotern genutzt werden können (NVIDIA zu Simulation und Tests mit ROS 2 und Isaac Sim).
- Aktion ausführen. Der Roboter führt die freigegebene Bewegung aus. Wo ein Schritt riskant, schwer umkehrbar oder nicht ausreichend geprüft ist, sollte das System vor der Ausführung eine menschliche Bestätigung verlangen.
- Ergebnis prüfen. Nach der Aktion werden neue Beobachtungen mit dem erwarteten Zustand verglichen. Ist das Objekt nicht am Ziel oder ist ein Hindernis aufgetaucht, darf das System nicht einfach annehmen, der Auftrag sei erledigt.
- Abweichung behandeln. Bei einer unklaren Beobachtung, einem fehlgeschlagenen Greifversuch oder einer Sicherheitsmeldung stoppt der Ablauf oder übergibt an eine verantwortliche Person.
Die Simulation ist ein Testwerkzeug, kein Ersatz für die Prüfung am realen Roboter. Unterschiede bei Sensoren, Material, Reibung und Bewegungsablauf können dazu führen, dass ein in der Simulation passender Ablauf in der realen Umgebung angepasst werden muss.
Grenzen: Wo KI noch nicht ohne Aufsicht handeln sollte
Eine zentrale Grenze ist die Veränderlichkeit der Umgebung. Ein Modell kann ein bekanntes Objekt unter passenden Bedingungen erkennen, aber verdeckte, beschädigte oder ungewöhnlich platzierte Gegenstände erschweren die Zuordnung. Wenn die Wahrnehmung falsch ist, plant der Agent möglicherweise eine schlüssige, aber auf falschen Annahmen beruhende Aktion.
Auch Feinmotorik bleibt anspruchsvoll. Ein Gegenstand zu erkennen bedeutet nicht, seine Oberfläche, sein Gewicht oder seine Stabilität genau genug zu kennen. Für empfindliche Objekte, Flüssigkeiten oder Tätigkeiten in unmittelbarer Nähe von Menschen braucht es eine abgestimmte Kombination aus Sensorik, Mechanik, kontrollierter Bewegung und Abbruchmöglichkeiten. Eine erfolgreiche Demonstration darf nicht als Nachweis für beliebige Varianten derselben Aufgabe behandelt werden.
Bei langen Abläufen wächst das Risiko, dass ein früher Fehler spätere Schritte beeinflusst. Ein Agent kann beispielsweise eine falsche Zwischenannahme in seinen Plan übernehmen. Deshalb sollten wichtige Zustandsänderungen wiederholt überprüft und kritische Aktionen nicht allein aufgrund einer textlichen Bestätigung als abgeschlossen gelten.
Hinzu kommen Sicherheit und Verantwortung. Die internationale Norm ISO 10218-1:2025 behandelt Sicherheitsanforderungen für Industrieroboter und beschreibt den Rahmen für deren Gestaltung und Integration (ISO 10218-1:2025: Geltungsbereich der Norm). Die Normangabe selbst macht ein KI-System nicht automatisch sicher. Betreiber müssen die konkrete Anwendung, den Arbeitsbereich und die Interaktion mit Menschen berücksichtigen.
Auch Datenschutz ist ein Einsatzkriterium, wenn Kameras Personen, Arbeitsplätze oder vertrauliche Prozesse erfassen. Klären Sie vor einem Test, welche Bild- und Steuerungsdaten gespeichert werden, wer darauf zugreifen kann und ob Daten an externe Systeme übertragen werden. Für die Prüfung der entsprechenden Rahmenbedingungen können Sie die Datenschutzhinweise von Kvmzen heranziehen; sie ersetzen keine Datenschutzprüfung Ihres eigenen Robotikprojekts.
Welche Aufgaben sollten bei der Steuerung durch einen Agenten eine menschliche Bestätigung verlangen? Besonders solche, bei denen ein falscher Schritt Menschen gefährden, wertvolle Gegenstände beschädigen oder einen Prozess schwer rückgängig machen könnte. Bestätigen Sie außerdem Aktionen, wenn das Modell unsicher ist, Sensoren widersprüchliche Zustände melden oder der Ablauf eine zuvor nicht geprüfte Situation erreicht.
Für Forschungsergebnisse gilt eine ähnliche Vorsicht. Eine wissenschaftliche Arbeit kann zeigen, dass ein Verfahren in einer bestimmten Versuchsanordnung funktioniert; ihre Ergebnisse lassen sich nicht ohne Weiteres auf andere Roboter, Aufgaben oder Umgebungen übertragen. So ist auch eine ICML-Veröffentlichung von 2025 zu Robotik und maschinellem Lernen zunächst im Rahmen der dort beschriebenen Methode und Experimente zu lesen, nicht als Nachweis universeller Einsatzreife.
Einsatzreife anhand der Aufgabe beurteilen
Bevor Sie Agenten, Vision-Modelle und Roboter kombinieren, sollten Sie nicht mit der Frage beginnen, ob das System „allgemein intelligent“ ist. Prüfen Sie stattdessen eine konkrete Aufgabe und die Bedingungen, unter denen sie stattfinden soll. Die folgende Gegenüberstellung hilft Ihnen, einen passenden nächsten Schritt zu wählen:
| Ihre Situation | Sinnvoller nächster Schritt | Begründung |
|---|---|---|
| Umgebung und Gegenstände sind klar definiert, Aktionen lassen sich stoppen | Begrenzten Test mit klarer Erfolgskontrolle durchführen | Wahrnehmung, Planung und Bewegung sind getrennt prüfbar |
| Umgebung ist überwiegend strukturiert, einzelne Ausnahmen kommen vor | Pilot mit dokumentierter menschlicher Übergabe planen | Der Nutzen kann geprüft werden, ohne Ausnahmefälle zu verbergen |
| Umgebung wechselt häufig oder Handlungen sind schwer umkehrbar | Zunächst nur beobachten, simulieren oder menschlich bestätigen lassen | Fehlerfolgen sind zu hoch für ungeprüfte autonome Ausführung |
| Ergebnis ist nicht zuverlässig messbar | Mess- und Rückmeldeverfahren ergänzen | Ohne Zustandsprüfung bleibt unklar, ob der Roboter erfolgreich war |
| Kamera- oder Prozessdaten sind sensibel | Datenschutz, Zugriff und Datenfluss vor dem Test klären | Technische Machbarkeit allein rechtfertigt keine Datenverarbeitung |
Nutzen Sie diese Prüfpunkte, bevor Sie einen Prototyp in den Betrieb überführen:
- Umgebung: Bleiben Arbeitsbereich, Beleuchtung und relevante Objekte ausreichend vorhersehbar?
- Aktion: Ist die Bewegung begrenzt, kontrollierbar und bei Bedarf sicher zu stoppen?
- Fehlerfolge: Was passiert, wenn das Vision-Modell ein Objekt falsch erkennt oder der Greifer abrutscht?
- Rückmeldung: Kann das System feststellen, ob der gewünschte Zustand wirklich erreicht wurde?
- Übergabe: Ist klar definiert, wann ein Mensch prüfen, bestätigen oder übernehmen muss?
- Datenschutz und Betrieb: Sind Datenzugriff, Protokollierung und laufende Verantwortlichkeiten geklärt?
Wenn Sie bei Umgebung, Messbarkeit oder Fehlerfolgen noch keine belastbare Antwort haben, ist ein beobachtender oder simulierter Test oft der bessere Anfang als eine autonome Ausführung. Für die Entwicklung eines Agenten kann eine separate Computerumgebung nützlich sein, um Softwarelogik und Abläufe zu testen. Sie ersetzt jedoch weder den physischen Roboter noch die Prüfung von Kamera, Greifer und realer Bewegung.
Ein reiner Computerprototyp kann die tatsächliche Wahrnehmung der Umgebung nicht belegen; ein direkter Test am Roboter bringt dagegen Hardwarezugang, Abstimmung und Sicherheitsprüfungen mit sich. Eine zusätzliche Entwicklungsumgebung auf einem Mac kann für Softwaretests und die Vorbereitung von Agentenabläufen praktischer sein als ein eigens für einen vorübergehenden Test angeschaffter Rechner. Sie beweist aber nicht, dass die spätere Roboteranwendung sicher oder zuverlässig funktioniert. Wenn Sie die Entwicklungsumgebung für solche Arbeiten prüfen, können Sie sich zunächst über Kvmzens Angebot für Mac-Umgebungen informieren. Legen Sie anschließend anhand der Szenarioprüfung fest, welche Schritte am Bildschirm, in der Simulation und am realen Roboter validiert werden müssen.