
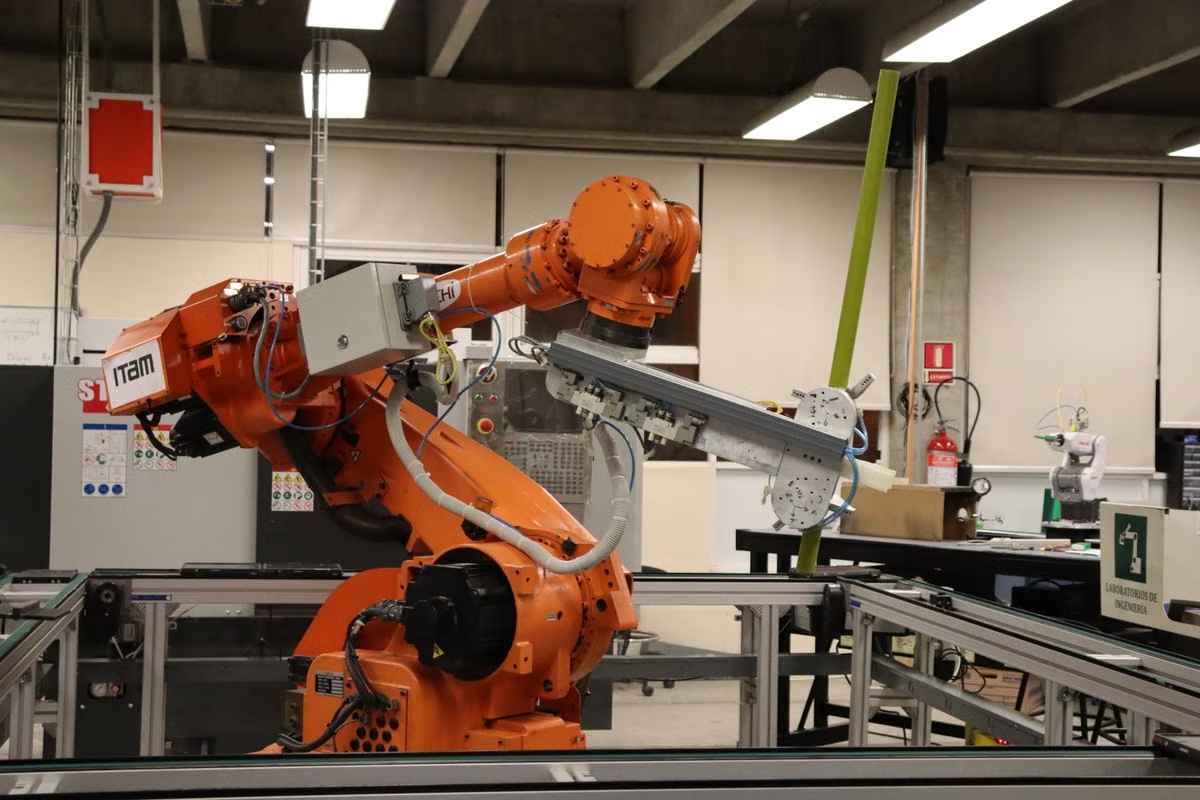
指示は伝えられるのに、ロボットが周囲を見て安全に動けるのか判断できない。
最短の答えは、Agentが手順を組み立て、視覚モデルが環境を読み取り、ロボットが物理動作を実行する連携なら、管理された作業を支援できます。ただし、開放環境で複雑な仕事を人のように安定して任せられる段階とは異なります。
具身知能の実際の能力と限界を知りたい方に向けた内容です。
Agentと視覚モデルをロボット開発にどう組み込むか検討中の開発者や製品担当者にも役立ちます。
デモと継続的な実運用を区別したい技術判断者は、場面別の比較表を確認してください。
AIがコンピューターからロボットへ移ると、何が変わる?
コンピューター上のAgentは、情報を調べたり、ファイルを扱ったりして作業を進めます。ロボットと組み合わせると、画面上の操作だけでは完結せず、「指示を理解する」「現場を観察する」「実際に動く」「結果を確かめる」という循環が加わります。
このとき、Agentは目標を複数の手順に分け、視覚モデルはカメラ画像から物体や配置を推定します。ロボットは、関節やハンドなどの制御系を通じて、移動や把持といった動作を行います。画像上で物体を認識できても、実際に安全につかめるとは限りません。認識結果をロボットの動作に変換する制御と、動作後の確認が欠かせません。
たとえば「机の上のカップを片付ける」という指示なら、Agentが対象の特定、接近、把持、移動という段取りを作ります。視覚モデルはカップの場所や周囲の障害物を読み取り、ロボットが動作した後、カップが移動したかを再確認します。対象が隠れている、手で持てない形状であるなど、計画の前提が崩れた場合は、動作を続けずに確認へ戻す必要があります。
この連携を示す例として、視覚と言語の情報をロボット動作につなぐRT-2の技術紹介があります。また、ロボット向けの推論モデルと動作モデルの役割を説明する技術資料では、計画や推論と身体動作を担うモデルの分担が扱われています。いずれも特定の構成や実演についての情報であり、あらゆるロボットが自由な指示を安全に実行できるという意味ではありません。
家庭やサービスでは、どこまで作業できる?
家庭やサービスの現場では、物体を見分ける、置き場所を探す、手順に沿って物を運ぶといった作業が想定されます。環境が整理され、扱う物や動作範囲が限定されていれば、認識から実行までを一続きの工程として検証しやすくなります。
一方、家庭には照明の変化、床の段差、予想外の置き方、動く人やペットがあります。視覚モデルがカップを認識しても、濡れた手で触れたときの滑りや、周囲に人が近づいたことまで正しく予測できるとは限りません。作業の失敗が軽微な「物を運ぶ」と、人身への影響がある「熱い物を扱う」では、求められる安全設計も異なります。
場面の例: 決まった棚に置かれたタオルを指定のかごに運ぶなら、対象物と目的地を限定して試せます。棚の配置が変わった、タオルが別の物に覆われたといった場合に、ロボットが停止して人に知らせるかも評価項目です。
研究上のデモや短時間の実験で動作が確認されても、それだけで日常的なサービスとして提供されているとは言えません。たとえば、実験室の作業工程でロボットを活用した取り組みの説明を読む際も、実験室内の手順と一般家庭の雑多な環境を分けて捉える必要があります。
産業・物流では、決まった工程の一部を担える
工場や倉庫では、作業場所、対象物、移動経路を決めやすいため、家庭より条件を限定した導入計画を立てやすい場合があります。視覚モデルが箱や部品を識別し、Agentが検品や搬送の順序を整理し、ロボットがピッキングや運搬を実行する、といった分担です。
ただし、反射する素材、積み重なった荷物、位置ずれ、作業者の立ち入りは、認識や動作の前提を変えます。新しい対象や手順を加えるたび、認識の再現性、停止条件、異常時の復旧方法を確かめなければなりません。自動化できる工程があることと、人の監視なしで作業全体を任せられることは別です。
産業用ロボットの導入規模を示す公開資料として、国際ロボット連盟の産業用ロボット報告書があります。報告書は産業用ロボットの設置・稼働状況を示すもので、Agentや視覚モデルを使う個別の仕組みがどれほど効率を高めるかを直接示すものではありません。特定の現場における効果は、工程や安全条件ごとに検証してください。
連携工程には、観察・実行・確認の戻り道が必要
実装では、自然な指示をそのままモーターの命令にしません。まずAgentが目標を作業単位に分解し、それぞれについて「何を観察するか」「どの条件で次へ進むか」「失敗したらどう止めるか」を決めます。
その後、視覚モデルなどが現場の状態を読み取ります。ロボットは許可された範囲内で動作し、センサーの情報や動作後の画像を使って結果を確認します。計画と実際の環境が食い違った場合は、再観察、停止、人への確認のいずれかへ切り替える設計が必要です。
開発時は、実機を動かす前にシミュレーションで動作を試し、衝突や手順の抜けを見つける方法があります。ROS 2とロボットシミュレーションを使ったテストの解説は、仮想環境での検証と実機試験を組み合わせる考え方を紹介しています。ただし、シミュレーションで問題なく動いたことだけでは、カメラの誤認識や現場特有の摩擦、通信の遅れまで検証したことにはなりません。
注意: 画像上の認識、Agentの計画、ロボットの実動作は別々に誤ることがあります。どの段階で停止し、誰が再開を許可するのかを、実機試験より先に決めてください。
任せる前に、環境と失敗時の影響を分けて考える
視覚モデルは見えている画像から状況を推定しますが、遮蔽物の裏側や、素材の滑りやすさ、センサーが捉えていない変化を必ず理解できるわけではありません。Agentも、手順を細かく分けたとして、長い作業を通じて前提を正しく保ち続けるとは限りません。
そのため、物をつかむ力が重要な精密操作、配置が頻繁に変わる環境、失敗しても自動で元に戻せない工程では、動作の検証や人による確認が重要です。安全面では、ロボットの動作範囲、停止方法、異常を検知するセンサー、担当者が介入する手順を含めて設計します。産業用ロボットの安全要求を確認する際は、ISO 10218-1:2025の規格範囲も参照できます。この規格情報を、個別システムの安全認証と同一視しないでください。
開発者は、実験環境で使うモデルの性能だけでなく、未知の対象への一般化や、失敗後の動作も調べる必要があります。ICML 2025で公開された研究論文のような研究成果は評価方法を知る手掛かりになりますが、論文上の実験結果を、そのまま現場での運用実績と読み替えることはできません。
場面別に、採用できる範囲を比べる
| 場面・方式 | 向いている作業 | 主な利点 | 導入前に確認すること |
|---|---|---|---|
| 家庭・サービスの限定作業 | 決まった場所での物体認識、運搬、手順作業 | 人の指示と周囲の観察を作業につなげられます | 人やペットの接近、配置変更、失敗時の停止 |
| 工場・倉庫の定型工程 | 搬送、検品、位置が限定されたピッキング | 作業場所と対象を絞って検証しやすいです | 対象物のばらつき、作業者との協働、復旧手順 |
| シミュレーション中心の開発 | 動作計画や工程の事前確認 | 実機を動かす前に手順や衝突の問題を調べられます | 実環境との差、センサー誤差、実機での再検証 |
| 人が判断を残す運用 | 認識の曖昧さや失敗の影響が大きい作業 | 異常時に自動続行するリスクを抑えられます | 確認を求める条件、停止後の再開権限 |
| 判断軸 | 試験運用に進めやすい条件 | 人の確認や別方式を残す条件 |
|---|---|---|
| 作業環境 | 配置や照明、対象物をある程度管理できます | 人や物の動きが予測しにくいです |
| 動作のやり直し | 失敗しても安全に停止し、元に戻せます | 失敗がけが、破損、重大な損失につながります |
| 認識の確かさ | 対象物と置き場所が識別しやすいです | 対象が隠れる、似た物が多いなど誤認識の余地があります |
| 人の介入 | 異常時に担当者が現場で確認できます | 停止や呼び出し後も速やかに確認できません |
| 検証方法 | 実機で例外条件や停止動作まで試せます | デモの成功だけで運用判断をしようとしています |
| 開発・導入の段階 | Agentの役割 | 視覚モデルとロボットの役割 | 次へ進む判断 |
|---|---|---|---|
| 指示の分解 | 目的と手順を整理します | 対象物と動作可能範囲を確認します | 手順と停止条件が定義できている |
| 現場の観察 | 観察結果を計画に反映します | 画像やセンサーから状態を読み取ります | 対象と環境を識別できる |
| 動作の実行 | 次の工程を指定します | 許可された動作を行います | 予期しない変化で安全に止まれる |
| 結果の確認 | 続行、再計画、人への確認を選びます | 動作後の状態を再取得します | 成功を確認できない場合に自動続行しない |
コンピューター上だけでAgentの手順を試す方法は、実機の安全性やセンサーとの連携を検証できない一方、ロボットを使った試験は機材や現場条件への依存が大きくなります。開発用のMac環境を加える場合も、ロボットのリアルタイム制御や現場のセンサーを置き換えるものではありません。macOS向けのAgent開発を行う場合は、利用するツールとロボット側の制御環境が適合するかを事前に確認してください。開発用Macの用途を整理する際は、Mac miniの利用場面に関する案内も確認できます。
よくある質問
Agent、視覚モデル、ロボットが連携すると、どんな作業を任せられますか?
対象物や作業場所を限定できれば、物体の識別、指定物の運搬、順序の決まった工程、異常候補の通知などを支援できます。任せられる範囲は、周囲の変化や失敗時の影響によって変わります。公開デモの成功だけを根拠に、同じ作業を継続運用できると判断せず、実際の環境で例外動作まで確かめてください。
視覚モデルは、どうやって環境を認識して動作につなげますか?
視覚モデルがカメラ画像から対象や位置を推定し、その結果をAgentの計画やロボットの制御に渡す構成が考えられます。動作後には、画像やセンサーの情報で結果を確かめます。認識結果が曖昧な場合に止まる条件も必要です。画像認識だけで、安全な把持や周囲の人への配慮まで保証されるわけではありません。
自然な指示は、どのようにロボットの操作手順になりますか?
Agentが指示を小さな工程に分け、順番や必要な確認を整理します。ロボットは視覚モデルなどから得た現場の情報に基づいて動き、工程の後に結果を確認します。計画どおりに対象が見つからないときは、推測で作業を続けるのではなく、再観察や人への確認に切り替える設計が重要です。
どの作業では、人の確認を残すべきですか?
人の近くで動く作業、壊れやすい物や危険物を扱う作業、失敗を元に戻せない作業では、人が判断する段階を設けてください。また、対象の認識が不確かなときや、動作後の状態を確認できないときも、自動で先へ進ませない方が安全です。停止、通知、手動再開の担当者まで決めておきます。
AIを使わない手作業やコンピューター上のAgentだけの運用は、ロボットとの連携確認ができず、手順の受け渡しや実環境での検証が別工程になりがちです。一方、Macを加えても物理ロボットの制御、安全審査、現場試験の代わりにはなりません。macOS上のAgent開発や試作環境を一時的に用意する場合も、必要なツールとの適合を確認し、実機検証とは別の工程として計画してください。開発環境の外部利用を評価するときは、サービスの提供範囲や運用主体を事前に確かめるため、Kvmzenの会社概要も参照できます。
まず比較表に沿って、作業環境、失敗の影響、人が介入する条件を決めてください。そのうえで、コンピューター上のAgent試作からロボットの実機検証へ進む段階を分けると、何を自動化でき、何を人が担うべきかを判断しやすくなります。