
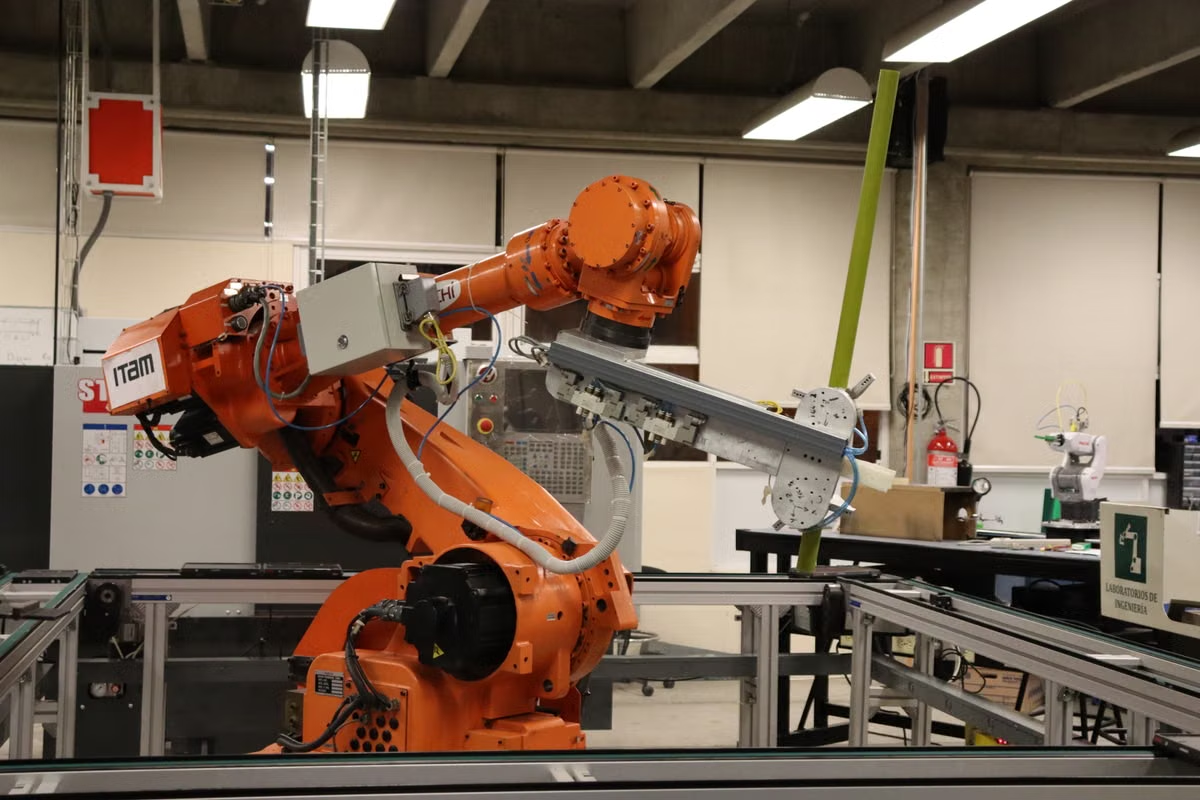
Constat — De l’ordinateur au robot, l’IA peut transformer une consigne en étapes, interpréter des images et demander à une machine d’agir dans le monde physique.
Réponse rapide — Vous pouvez envisager ces systèmes pour des tâches définies, dans un environnement maîtrisé et avec une solution de reprise ; ne leur confiez pas sans contrôle une mission longue dans un lieu imprévisible.
Cet article s’adresse aux personnes qui veulent comprendre les capacités réelles de l’IA incarnée, aux développeurs qui étudient la coordination entre Agent, modèles de vision et robot, ainsi qu’aux décideurs qui doivent distinguer démonstration et exploitation régulière.
Ce que change le passage de l’ordinateur au robot
Dans un logiciel classique, l’IA produit une réponse, modifie un fichier ou appelle un outil numérique. Avec un robot, une sortie du modèle peut devenir une action physique : saisir un objet, ouvrir un tiroir ou déplacer un élément. Cette transition ajoute une difficulté majeure : l’action peut échouer, blesser quelqu’un ou endommager un équipement.
La chaîne de travail comporte généralement trois fonctions complémentaires :
- L’Agent interprète l’objectif et planifie. Il décompose une demande comme « prépare la table » en sous-tâches, choisit éventuellement un outil et détermine quand demander une précision.
- Le modèle de vision perçoit la scène. À partir d’images et d’autres signaux disponibles, il repère des objets, estime leur position ou signale qu’un élément semble manquer.
- Le robot agit et renvoie des observations. Ses capteurs et ses commandes motrices relient le plan à la réalité ; il faut ensuite vérifier que le résultat attendu a bien été obtenu.
Google DeepMind présente RT-2 comme un modèle qui traduit des informations visuelles et linguistiques en actions robotiques. La démonstration illustre une capacité de transfert vers des situations nouvelles, mais elle ne prouve pas qu’un robot puisse gérer sans supervision toute tâche domestique. Le modèle RT-2 décrit dans cette présentation compte 55 milliards de paramètres : ce chiffre caractérise le modèle présenté, pas une configuration recommandée pour piloter un robot en production (présentation technique de RT-2).
La distinction à garder en tête est celle qui sépare une tâche contrôlée d’un environnement ouvert. Dans un test préparé, les objets, les consignes et les conditions sont relativement prévisibles. Dans un logement ou un lieu de travail réel, la lumière change, un objet peut être déplacé et une personne peut entrer dans la zone d’action. La capacité à répondre correctement dans une démonstration ne garantit donc ni une exécution répétable, ni une autonomie générale.
Comment un robot utilise-t-il la vision pour agir ? Le modèle doit relier ce qu’il voit à une cible et à une action possible, puis le robot doit exécuter cette action avec ses capteurs et ses commandes. Si l’objet est masqué, glissant ou mal localisé, la perception peut être juste à l’échelle de la scène tout en étant insuffisante pour une prise précise. Il faut prévoir une vérification après l’action, et non considérer la première interprétation comme une mesure infaillible.
À la maison et dans les services : des tâches possibles, mais circonscrites
Dans une cuisine de démonstration, un robot peut recevoir la consigne de prendre un objet identifié sur un plan de travail, de le déposer dans un bac et de signaler que l’opération est terminée. L’Agent transforme alors la demande en étapes ; la vision aide à repérer l’objet et la zone de dépôt ; le robot tente la saisie et le déplacement. Si l’objet n’est pas visible ou si le bac est inaccessible, le système doit le signaler plutôt que poursuivre au hasard.
Des gestes simples peuvent aussi servir dans un espace d’accueil ou de service : déplacer un objet entre des emplacements connus, apporter un élément à une zone définie ou suivre une séquence répétitive. Ces exemples sont utiles pour comprendre la répartition des rôles, mais leur faisabilité dépend du bras mécanique, de la mobilité de la plateforme, de la précision des capteurs et de la manière dont les lieux sont aménagés. Un bras capable de saisir un objet ne devient pas pour autant un assistant universel.
Les annonces de Google DeepMind autour de Gemini Robotics et de Gemini Robotics-ER distinguent des capacités liées à l’action physique et au raisonnement incarné. Elles illustrent une approche où les modèles et les agents peuvent coopérer ; elles ne signifient pas que chaque fonction est déjà disponible sur n’importe quel robot, ni qu’elle est validée pour un usage domestique autonome (description de Gemini Robotics et de son périmètre).
Quelles tâches peuvent être confiées sans opérateur à proximité ? Pour un objet sans danger, une opération courte, répétée dans une zone préparée et accompagnée d’un moyen d’arrêt, une supervision moins fréquente peut être envisageable après validation. Dès qu’il y a risque de chute, de pincement, de contact avec une personne ou de casse, il faut définir une limite d’action et une procédure d’arrêt. Une démonstration publique n’est pas une validation de sécurité pour votre lieu.
Dans les services, le contexte compte autant que le modèle. Un objet posé à son emplacement habituel est plus facile à repérer qu’un objet partiellement caché sous d’autres articles. Un parcours dégagé est plus prévisible qu’un passage emprunté par des personnes. Votre premier critère d’évaluation devrait donc être la stabilité de la scène, pas l’aisance avec laquelle un robot suit une consigne lors d’une vidéo promotionnelle.
Dans l’industrie et la logistique : l’intérêt des tâches répétitives
Un environnement industriel structuré offre souvent des repères plus constants que le domicile : postes définis, objets connus, zones d’intervention séparées et séquences de travail répétées. Dans ce contexte, la vision peut aider à localiser une pièce ou repérer une anomalie visible. Un Agent peut coordonner une suite d’étapes, tandis qu’un robot réalise une opération de manutention ou transmet le résultat à un autre système.
L’International Federation of Robotics rapporte 542 000 installations de robots industriels en 2024 et 4,664 millions de robots industriels en activité dans le monde. Ces chiffres décrivent l’adoption de la robotique industrielle ; ils ne mesurent pas la part des tâches contrôlées par des modèles de vision ou des Agents. Ils rappellent surtout que l’automatisation robotique existait déjà avant les nouveaux systèmes d’IA générative (résumé de World Robotics 2025).
Pour une ligne de tri, la séparation des rôles peut être pragmatique : le modèle de vision classe les objets dans les limites prévues, le plan de travail indique les actions autorisées et le robot effectue le déplacement. Pour une inspection, l’IA peut signaler une zone à examiner ou organiser les résultats ; une personne peut encore être nécessaire pour confirmer un défaut ambigu. Le gain potentiel dépend alors de la stabilité du flux, de la qualité des images, de l’intégration aux équipements et du traitement des exceptions. Sans mesure sur votre propre installation, il serait trompeur d’annoncer un pourcentage d’amélioration.
Les robots industriels ne sont pas tous des systèmes autonomes capables de comprendre une consigne en langage naturel. Une cellule robotisée traditionnelle peut suivre un programme précisément défini, tandis qu’un modèle visuel introduit de nouvelles possibilités de perception, mais aussi de nouvelles sources d’incertitude. Il faut séparer ces deux cas lorsque vous comparez des solutions.
La norme ISO 10218-1:2025 porte sur les exigences de sécurité applicables aux robots industriels. Son existence rappelle qu’une capacité de commande n’est pas, à elle seule, une preuve qu’un système est sûr : la conception, l’installation et l’usage doivent être évalués dans leur contexte (périmètre de la norme ISO 10218-1:2025). Pour un projet réel, vérifiez les obligations et normes pertinentes avec les personnes responsables de la sécurité de votre installation.
Du langage à l’action : les vérifications qui évitent les mauvaises surprises
Comment l’Agent transforme-t-il une consigne en étapes de robot ? Il ne suffit pas de transmettre la phrase de l’utilisateur au moteur du robot. Il faut traduire l’objectif en opérations compatibles avec le matériel, les outils disponibles et les règles de sécurité.
Un déroulement de validation peut suivre ces étapes :
- Définir un résultat observable. Remplacez une demande vague comme « range la zone » par un résultat que vous pouvez contrôler : déposer un objet déterminé dans une zone donnée, puis confirmer son absence à son emplacement initial.
- Délimiter la mission. Indiquez les objets concernés, les zones accessibles, les actions interdites et les conditions qui obligent à s’arrêter. Si le robot ne peut pas vérifier un élément nécessaire, la mission doit rester en attente.
- Observer avant d’agir. Le modèle de vision décrit la scène à partir des capteurs. Le système doit distinguer une observation suffisamment fiable d’une hypothèse à confirmer, notamment lorsque des objets se recouvrent ou que la lumière est mauvaise.
- Faire approuver les actions sensibles. L’Agent peut proposer un plan, mais une personne doit confirmer les actions dont l’échec a des conséquences importantes. Le seuil de confirmation dépend du risque et de la réversibilité de l’action.
- Exécuter une opération à la fois. Après chaque mouvement, les capteurs et la vision doivent permettre de vérifier ce qui s’est réellement passé. Si le robot n’a pas saisi l’objet, il ne doit pas annoncer que la tâche est terminée.
- Prévoir la reprise. Définissez ce qui se passe si un objet est déplacé, si un capteur renvoie une information incohérente ou si une personne traverse la zone. Cela peut signifier s’arrêter, demander une intervention ou revenir à une position sûre.
- Conserver une trace utile. Enregistrez les observations, les commandes et les motifs d’arrêt pertinents. Ces éléments aident à repérer si l’échec vient de la perception, du plan, du matériel ou de l’environnement.
Les erreurs peuvent apparaître à chaque transition. Un modèle peut identifier le mauvais objet ; un plan peut supposer qu’un outil est disponible ; un contrôleur peut recevoir une cible imprécise ; un capteur peut ne pas détecter un obstacle au moment où il apparaît. Une réponse textuelle plausible ne garantit donc pas que l’action correspondante soit possible ou sans danger.
La simulation permet de tester des scénarios avant de les exécuter sur un appareil réel. La documentation de NVIDIA sur ROS 2 et Isaac Sim présente des méthodes de simulation et de test, utiles pour explorer des comportements et préparer l’intégration. Mais un résultat en simulation ne remplace pas un essai sur le matériel et dans les conditions réelles, car les capteurs, les frottements, les délais et les objets physiques ne se comportent pas toujours comme leur modèle (guide de simulation et de test de robots avec ROS 2 et Isaac Sim). Des travaux évalués dans un protocole expérimental, comme ceux publiés dans les actes d’ICML, doivent eux aussi être lus à travers leurs tâches et conditions de test, plutôt que comme une preuve d’autonomie générale (article de recherche publié à ICML 2025).
Une règle de déploiement simple : si le robot ne peut ni vérifier son résultat, ni s’arrêter dans un état sûr, ni demander de l’aide, la tâche est trop ouverte pour être confiée sans supervision.
Les limites qui restent décisives
L’environnement change. Une scène familière peut devenir nouvelle si une pièce est déplacée ou si une personne entre dans l’espace de travail. Les modèles de vision peuvent produire une interprétation convaincante, mais incorrecte, lorsqu’ils rencontrent une situation inattendue.
La manipulation fine reste exigeante. Reconnaître un objet sur une image et le saisir sont deux problèmes différents. La taille, la matière, l’orientation, le poids et l’adhérence influent sur la prise. Un bras mécanique doit aussi disposer des capacités nécessaires pour réaliser le mouvement demandé ; le raisonnement de l’Agent ne peut pas compenser une limite matérielle.
Les longues séquences accumulent les erreurs. Si chaque étape dépend du résultat précédent, une petite erreur initiale peut fausser toute la suite. Il faut insérer des contrôles fréquents, limiter les objectifs secondaires et donner au système le droit de suspendre la tâche plutôt que d’inventer une solution de repli.
La sécurité et la responsabilité ne disparaissent pas. Déterminer qui a autorisé une action, qui surveille la zone et qui intervient en cas d’incident fait partie du projet. En contexte industriel, la sécurité doit intégrer les règles applicables, la configuration réelle de la cellule et les interactions possibles avec les opérateurs. En contexte domestique, l’absence de séparation nette entre humains et machine rend la prudence tout aussi importante.
Les annonces officielles documentent des capacités, les vidéos de démonstration montrent des essais, les pilotes rapportent une expérience en contexte limité et les déploiements réguliers exigent une validation répétable. Ne confondez pas ces niveaux. Les informations sur les protocoles de laboratoire publiées par OpenAI, par exemple, décrivent des expériences où des systèmes robotiques participent à des étapes de recherche biologique ; elles ne démontrent pas une capacité générale à conduire seul des opérations complexes dans n’importe quel laboratoire (description des travaux en laboratoire automatisé).
Décider à partir de votre tâche, pas de la démonstration
Avant de retenir une combinaison d’Agent, de modèle de vision et de robot, décrivez l’opération concrète. Examinez la variabilité de l’environnement, les conséquences d’une erreur, la possibilité d’annuler une action et les moyens disponibles pour reprendre la main. Le tableau ci-dessous vous aide à choisir entre un essai encadré, une automatisation classique ou une supervision humaine renforcée.
| Option | Quand l’envisager | Avantage principal | Point de vigilance |
|---|---|---|---|
| Agent, vision et robot | La tâche est définie, les objets et les zones sont assez prévisibles, et le résultat peut être vérifié | Relier une consigne de haut niveau à une suite d’actions physiques | Prévoir des arrêts, des validations et une reprise en cas d’incertitude |
| Automatisation robotique classique | La séquence est stable et les actions peuvent être programmées à l’avance | Limiter l’ambiguïté en gardant un comportement précisément défini | Le système peut mal s’adapter à des changements non prévus |
| Opérateur humain avec assistance numérique | Le jugement, la dextérité ou la sécurité dominent la tâche | Garder une personne responsable des décisions délicates | La charge humaine reste importante et doit être intégrée au processus |
| Essai en simulation puis sur matériel réel | La faisabilité ou les cas d’échec ne sont pas encore connus | Explorer des scénarios avant d’exposer un robot et des personnes | La simulation ne prouve pas, à elle seule, la sûreté en conditions réelles |
Vous pouvez ensuite appliquer une liste de contrôle, sans transformer une démonstration réussie en décision de déploiement :
- La tâche reste-t-elle dans une zone et avec des objets que le système peut effectivement observer ?
- Une erreur peut-elle être annulée sans dommage, ou faut-il une approbation humaine avant l’action ?
- Le robot peut-il détecter qu’il n’a pas atteint le résultat demandé ?
- Une personne peut-elle interrompre l’opération et reprendre la main rapidement ?
- Les cas d’échec ont-ils été testés sur le matériel et dans l’environnement prévus ?
- Les rôles de l’Agent, du modèle visuel, du contrôleur et de l’opérateur sont-ils clairement séparés ?
Si vous répondez « non » aux questions portant sur la vérification, l’arrêt ou la reprise, commencez par un prototype supervisé ou une automatisation plus étroitement programmée. Si les réponses sont positives et que les conséquences d’un échec sont acceptables, vous pouvez évaluer une tâche limitée, avec des critères de validation écrits avant les essais.
Le passage de l’ordinateur au robot est donc utile lorsque l’IA doit relier une interprétation à une action physique, mais il ne supprime ni les limites des capteurs, ni celles du matériel, ni la responsabilité humaine. Pour les équipes qui construisent d’abord un Agent sur ordinateur, un environnement de développement à distance peut servir à préparer et tester des composants logiciels ; il ne remplace pas le robot réel ni la validation de ses commandes. Vous pouvez examiner les options de location de Mac mini aux États-Unis pour évaluer ce volet du travail de développement. Pour comprendre le contexte et les informations présentées par Kvmzen, consultez également la page de présentation de Kvmzen. Gardez la décision centrée sur votre cas : définissez l’environnement, les risques et les moments où une personne doit confirmer ou reprendre la main avant de passer du prototype à l’action physique.